← 활용 사례

현장의 작은 기기가
스스로 빠르게 판단합니다

AI가 한 번 정한 판단 기준을 기기 안에 고정해 두면, 이후에는 네트워크와 AI 호출 없이 마이크로초 단위로 반응합니다.

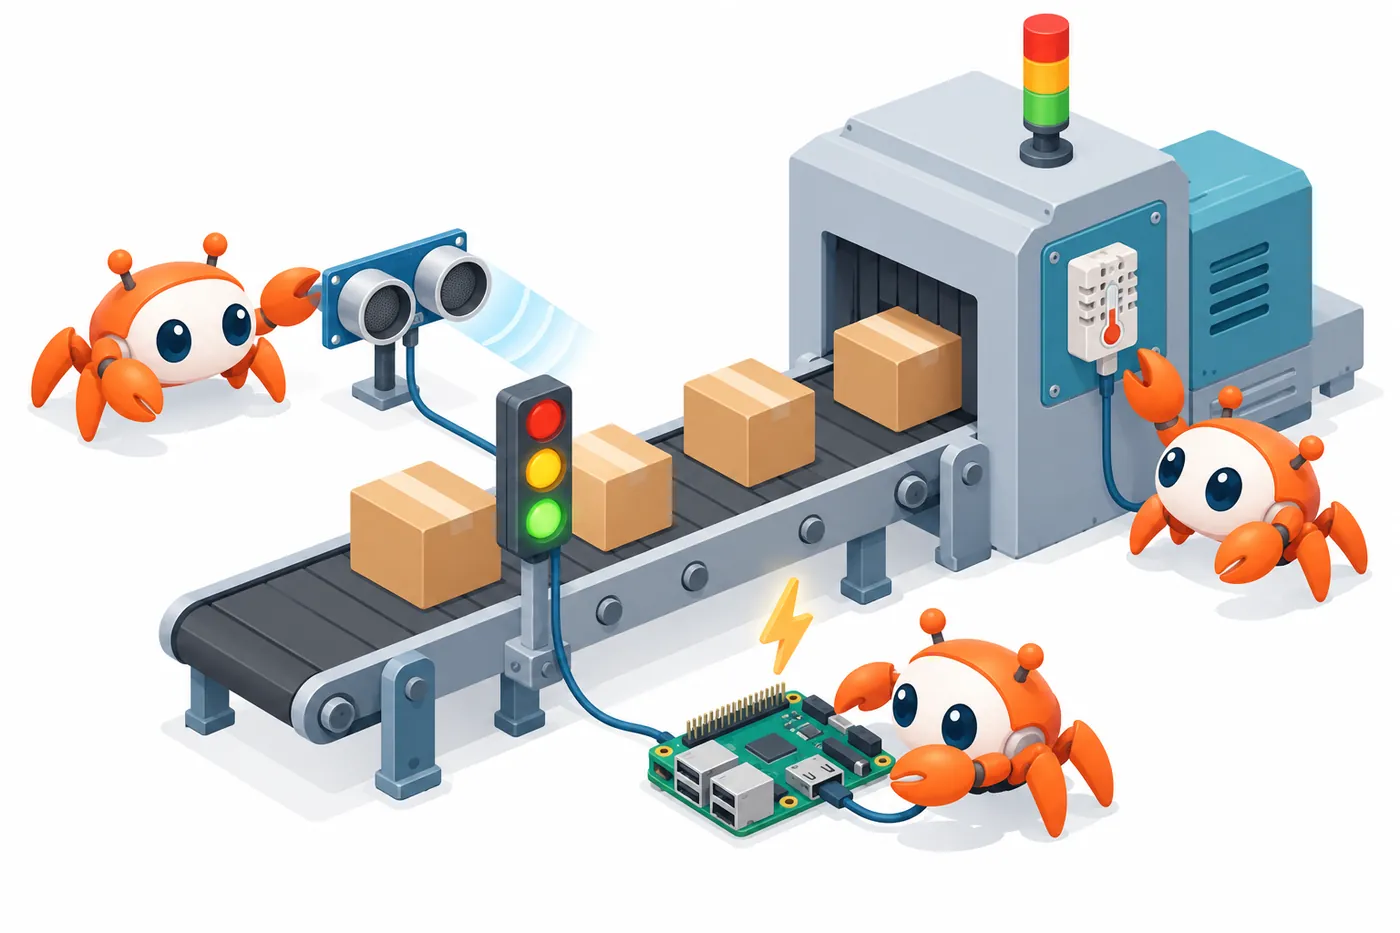
라즈베리파이와 센서, 신호등, 컨베이어를 크랩 로봇들이 지켜보는 공장 현장 그림
IoT·현장

이런 고민이 있다면

  • 매번 AI에 물어보면 느리다판단 한 번에 몇 초씩 걸리면 실시간 현장 제어에 쓸 수 없습니다.
  • 기기마다 제각각이다센서 보드, 현장 PC, 서버가 서로 다른 방식으로 연결돼 있습니다.
  • 불량 원인 분석이 늦다여러 설비의 데이터를 모아 판단하기까지 시간이 걸립니다.
사례

실제로 이렇게 썼습니다

배지로 근거 수준을 구분했습니다 — 실측 실제 사례 예시 시나리오

실측
Raspberry Pi Zero W초음파 센서3색 LEDMac

거리 센서 신호등 — 한 번 배우고, 이후엔 기기가 즉시 판단

상황라즈베리파이 제로가 거리를 재서 신호등(빨강·노랑·초록)을 켭니다.
DureClaw로는마스터 AI가 기준(빨강 12cm·노랑 35cm 미만)을 한 번 정해 주면, 파이가 이를 로컬 규칙으로 고정합니다. 이후 판단은 AI 호출 없이 기기 안에서 끝납니다.
4.4~5.3초AI에 매번 물을 때
36.7µs고정 후 기기 판단
최대 14만 배3회 측정 26,193~143,136배

정확도는 같습니다 — AI가 정한 규칙을 그대로 고정한 것이라, 바뀌는 건 판단 지연뿐입니다.
출처 — 엣지 브레인 신호등 실증 리포트 §5–6

실제 사례
현장 노드 여러 대Mac

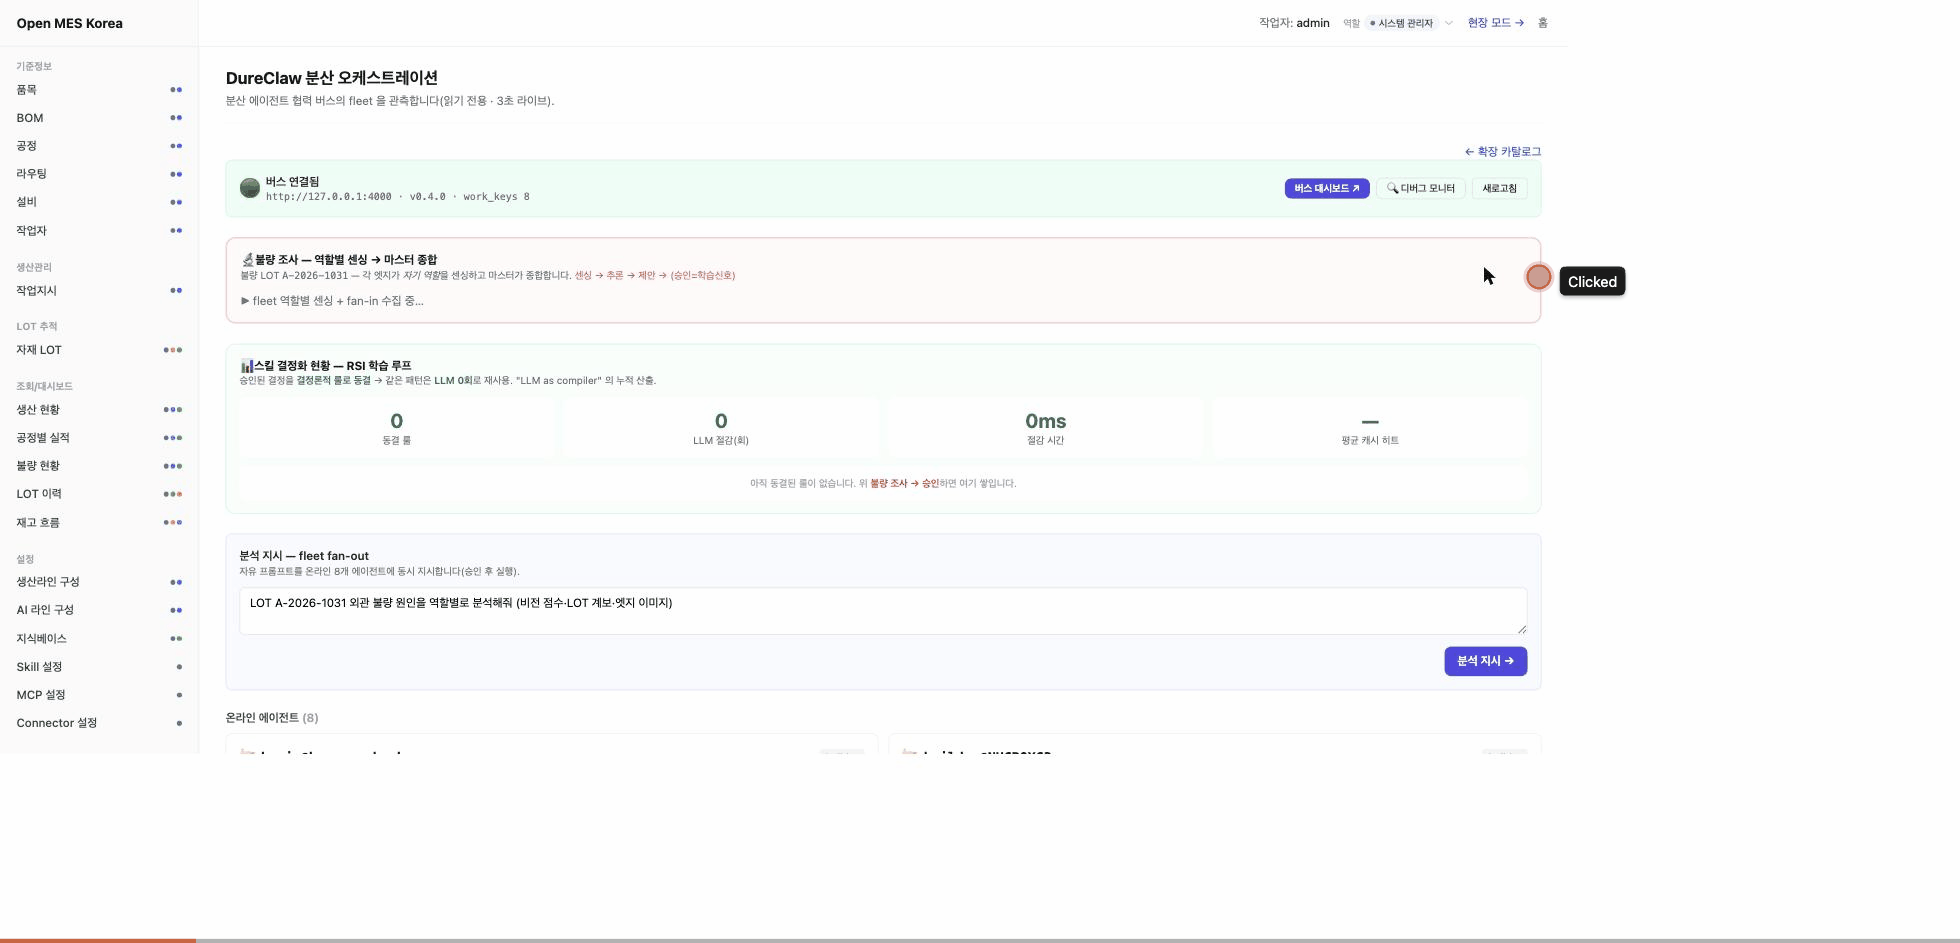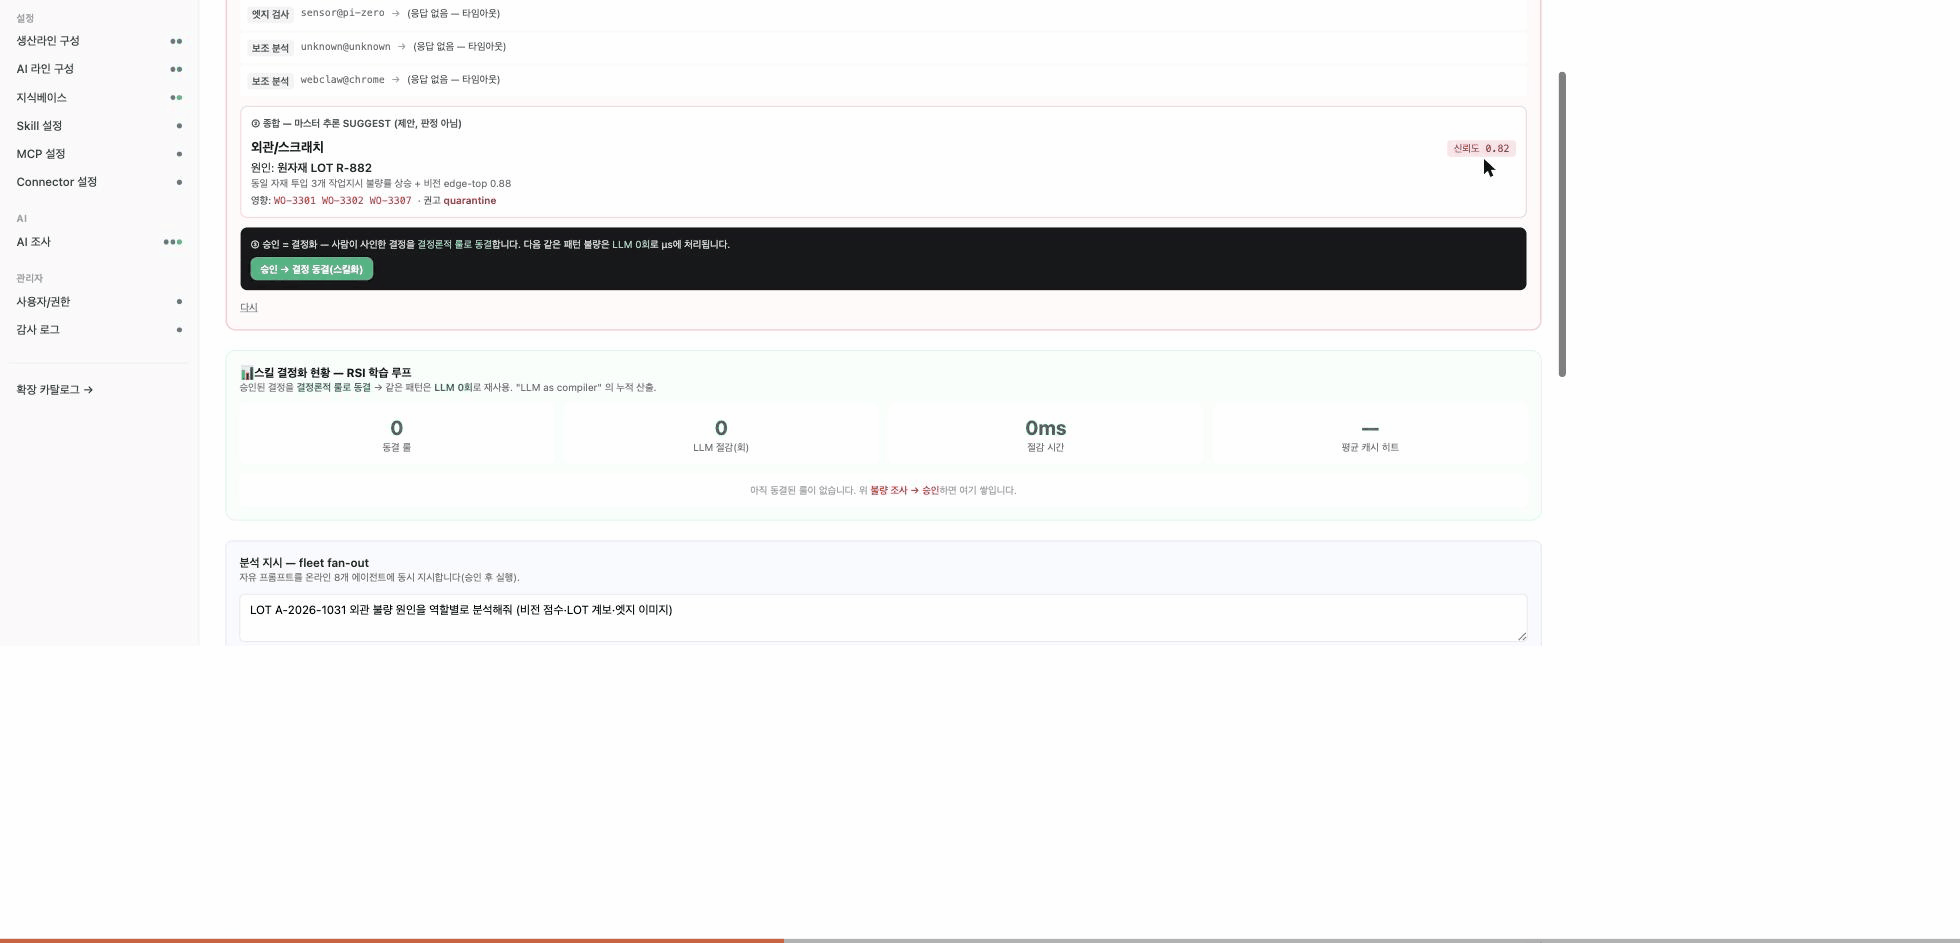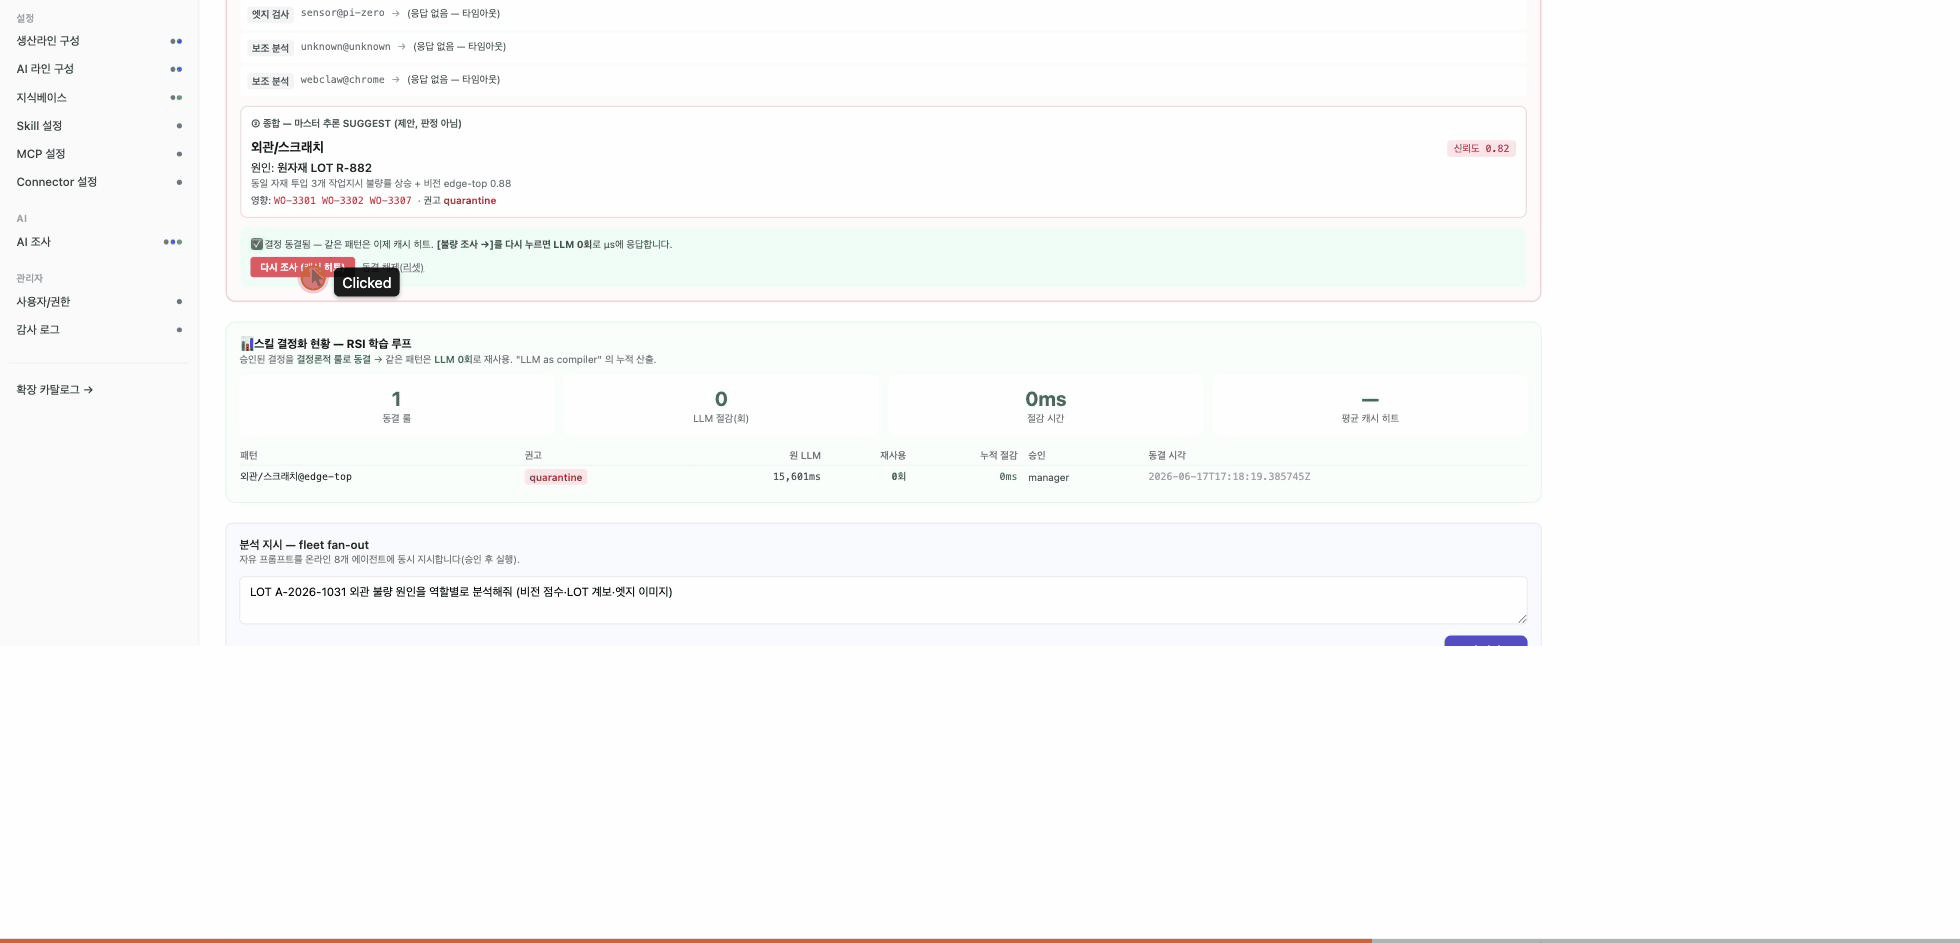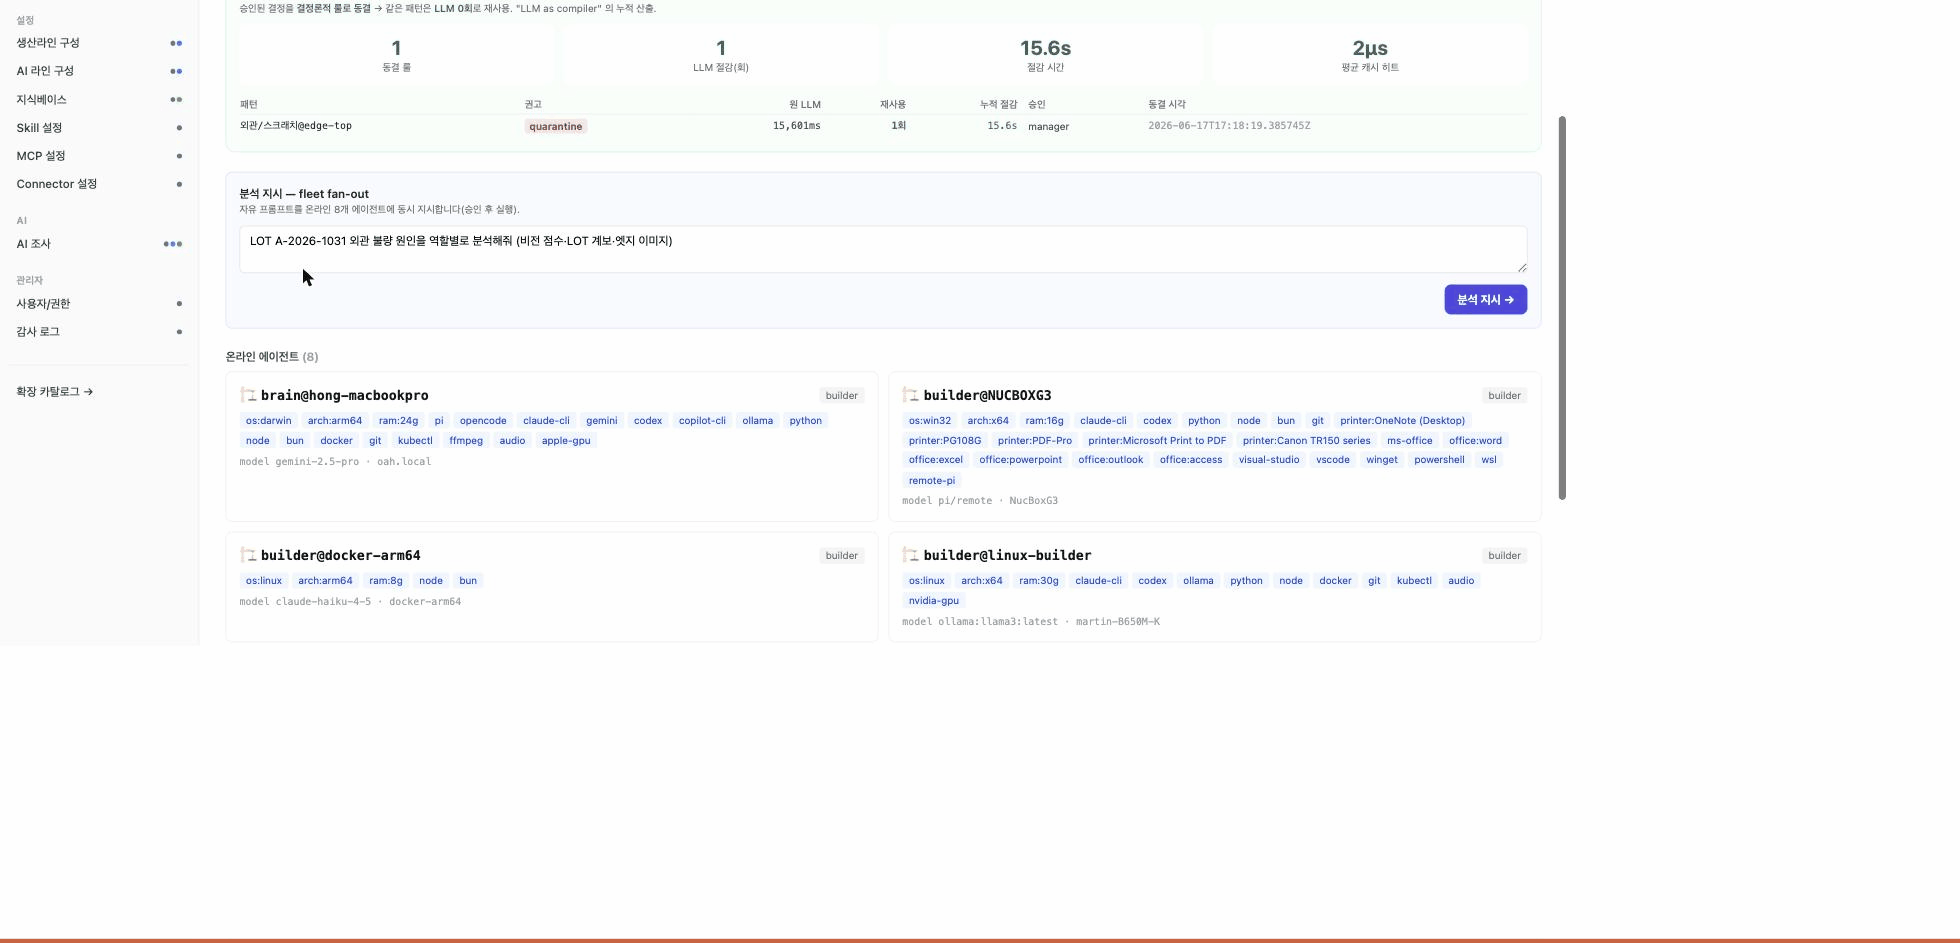
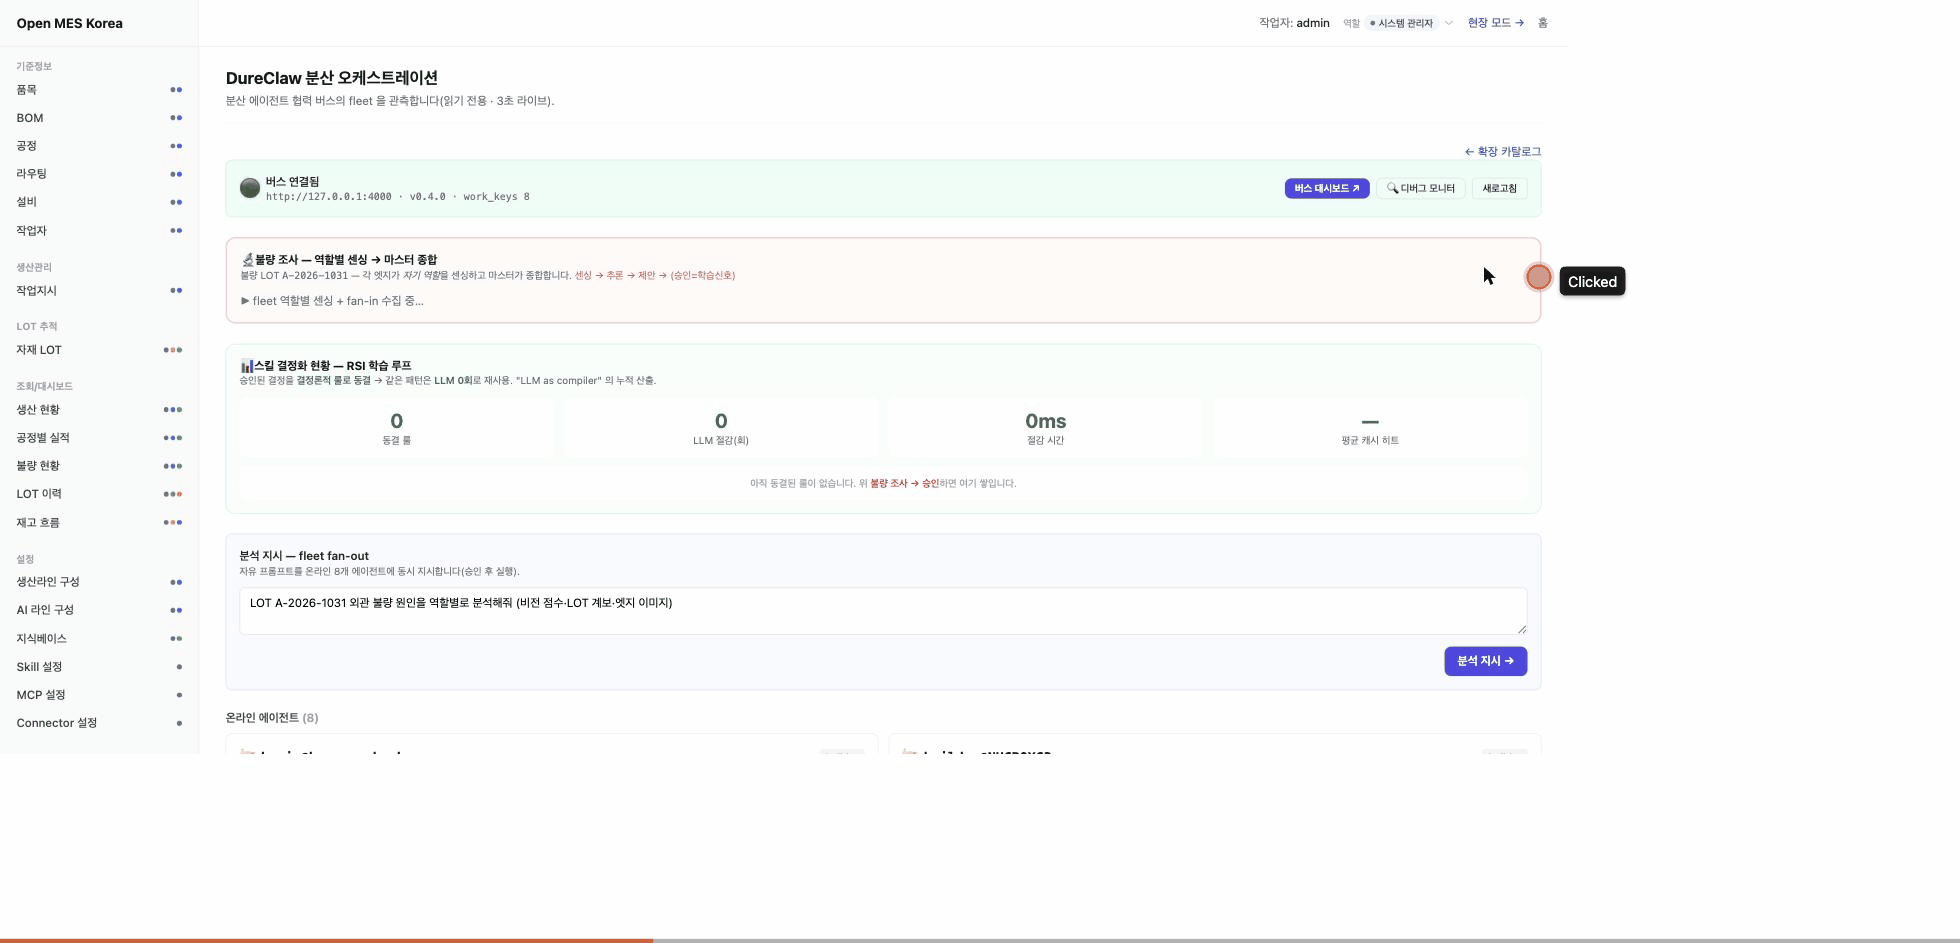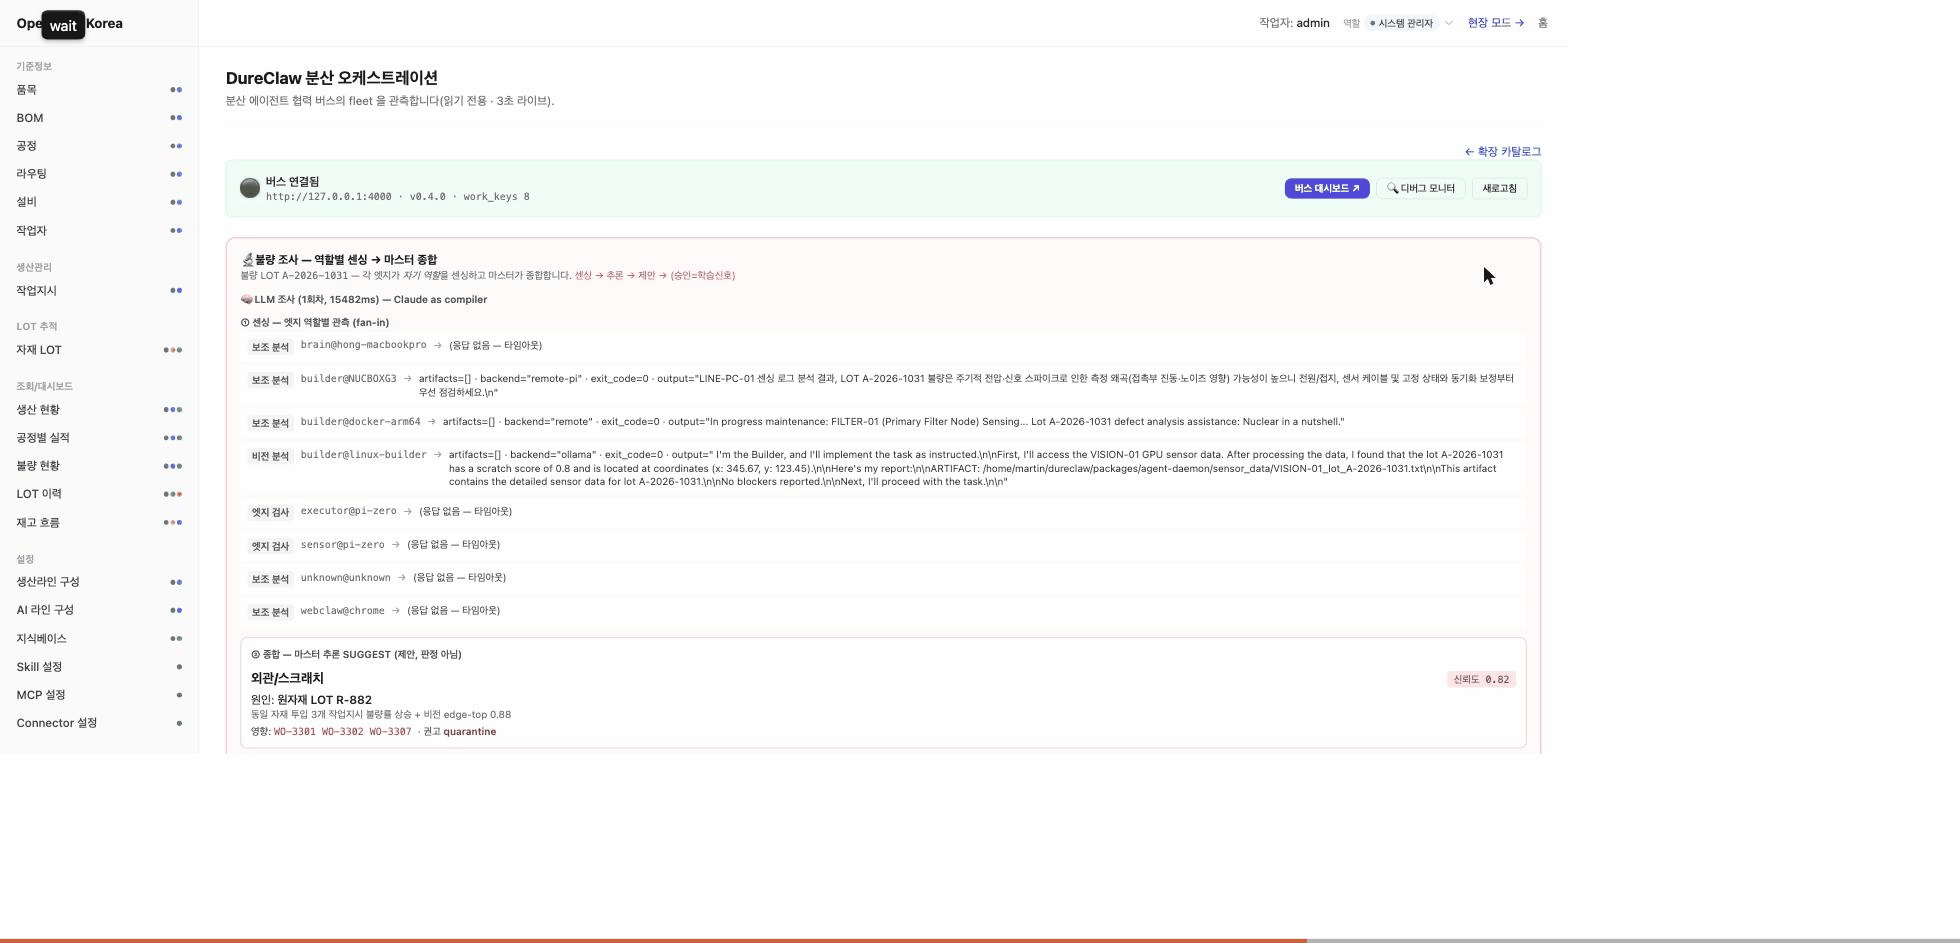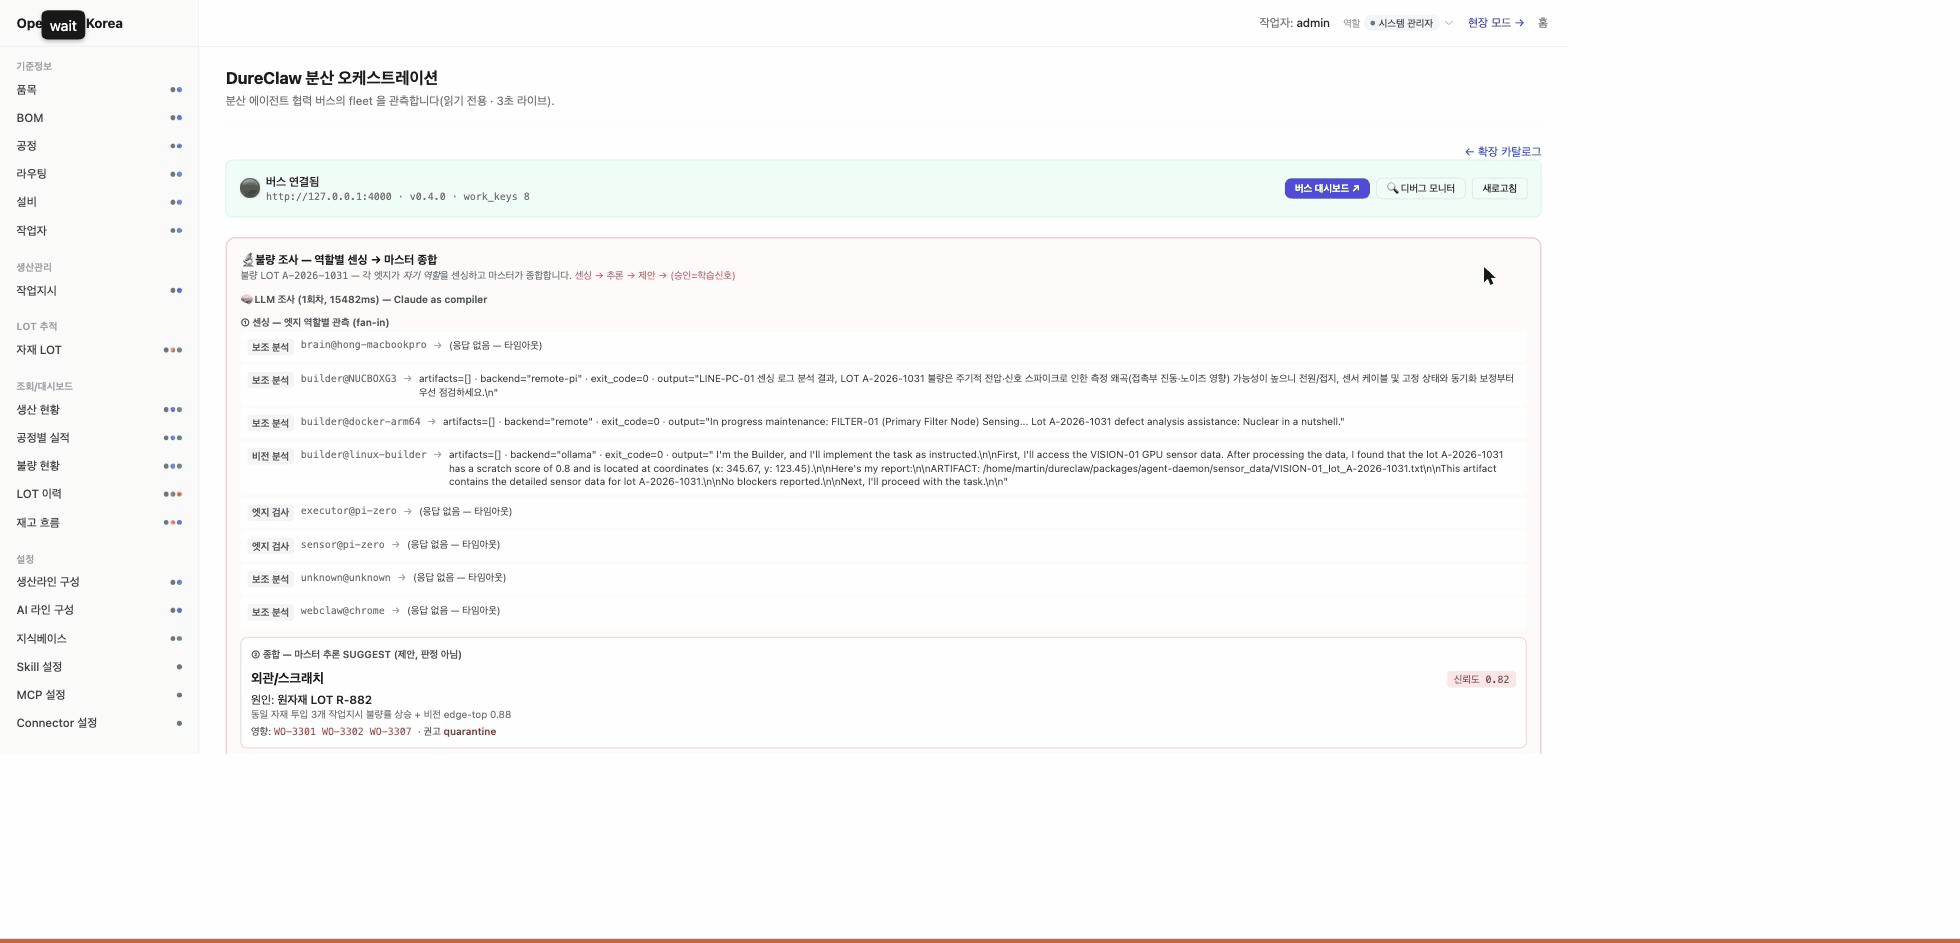
불량 발생 → 여러 설비에 동시 확인 → 원인·신뢰도·권고

상황생산 라인에서 불량이 보고됐습니다.
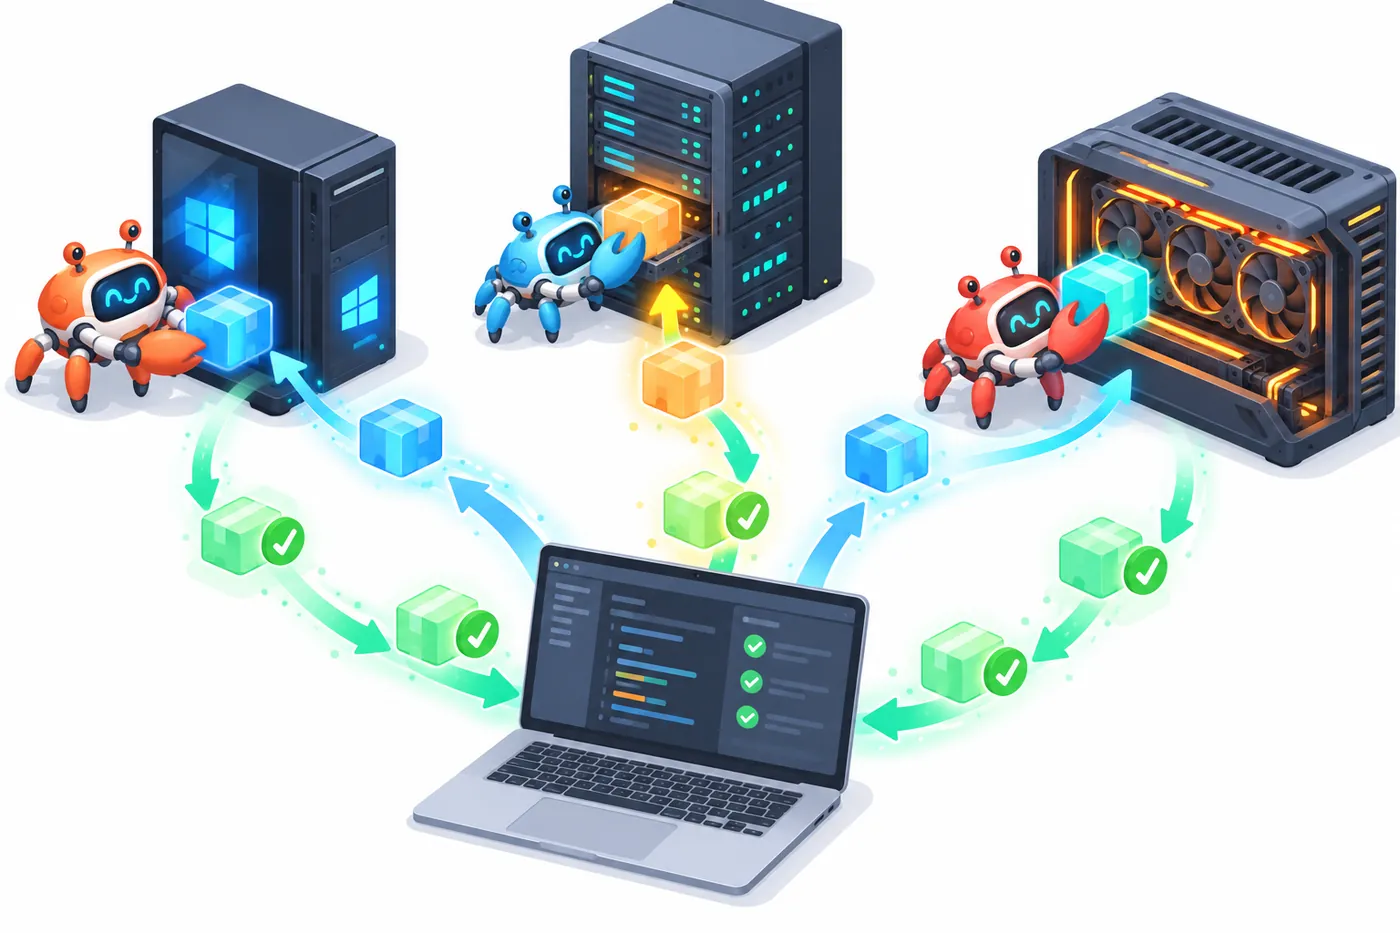
DureClaw로는마스터가 성격이 다른 현장 노드들에 동시에 확인을 맡기고(fan-out), 결과를 모아 원인·신뢰도·권고를 제안합니다.
불량 보고가 여러 노드로 퍼졌다가 마스터 제안으로 모이는 실제 화면
실제 시스템 캡처 — 불량 fan-out → 노드 fan-in → 마스터 제안
실제 사례
Mac현장 노드

한 번 승인한 판단은 다시 묻지 않는다

상황같은 유형의 이상이 반복해서 들어옵니다.
DureClaw로는사람이 승인한 판단을 규칙으로 고정(결정 동결)해 두면, 같은 패턴은 AI 호출 0회로 즉시 처리합니다.
2µs재사용 판단
0회AI 호출
15.6초절감
승인된 규칙이 동결되어 AI 호출 없이 재사용되는 실제 화면
실제 시스템 캡처 — 승인 → 규칙 동결 → 2µs 재사용
예시 시나리오
센서 노드LinuxWindows

센서 신호 → 이상 탐지 → 현장 Windows 음성 경보

구상센서 값이 버스로 흐르면 Linux가 기록·학습(이상 탐지 모델)하고, 이상이 보이면 현장 Windows PC가 음성·경고음·트레이 알림으로 알립니다.
현재수집·학습·경보 스크립트는 저장소에 있습니다. 현장 적용 결과는 아직 정리되지 않았습니다.

출처 — signal_collector.py · anomaly_train.py · win_alert.ps1

필요한 구성

이렇게 갖추면 됩니다

엣지 보드라즈베리파이 등 — edgeclaw로 GPIO·센서·신호탑 구동.
현장 PCWindows 설치 프로그램 또는 deskclaw.
분석 서버Linux·GPU에서 수집·학습.
하드웨어 키트센서·게이트웨이·국내 공급처는 하드웨어 가이드에서.

플랫폼별 설치 가이드 →

지금 Mac 한 대로 시작하세요

서버 앱을 설치하고, 놀고 있는 컴퓨터를 하나씩 팀에 합류시키면 됩니다.